Jak myśli auto bez kierowcy? Wnętrze mózgu autonomicznej jazdy
-
Sylwia Caputa
-
2026-04-11
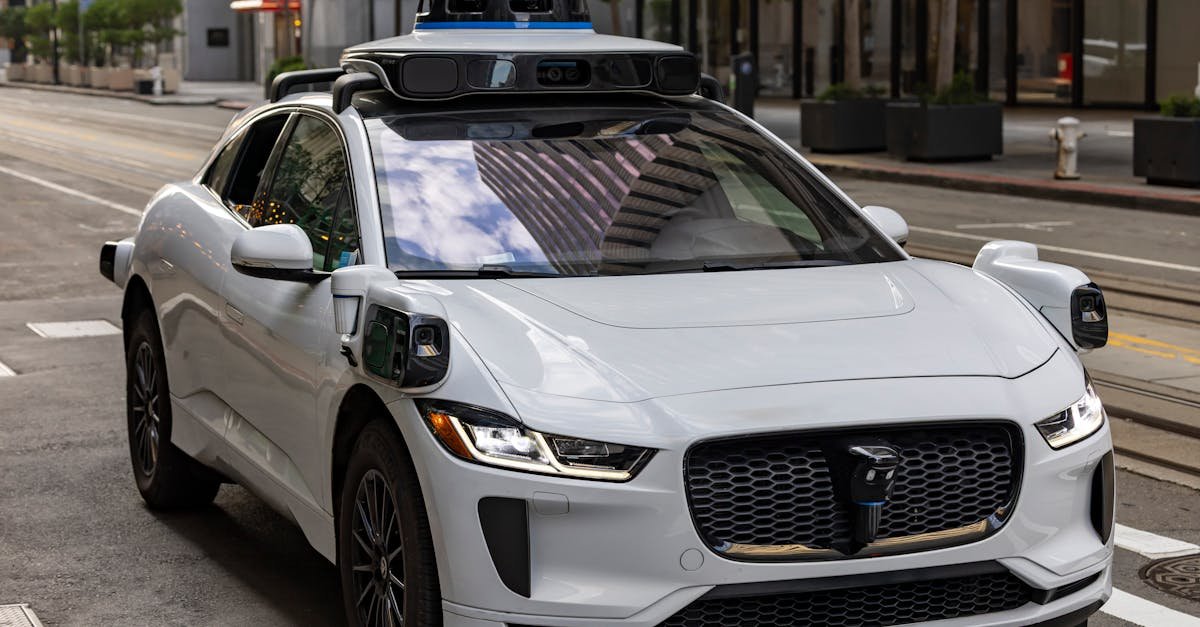
Jak myśli auto bez kierowcy? Zamiast ludzkich zmysłów ma zestaw czujników, zamiast intuicji – algorytmy, a zamiast doświadczenia – miliardy przejechanych kilometrów w danych i symulacjach. Ten przewodnik odsłania wnętrze „mózgu” autonomicznej jazdy: od percepcji otoczenia przez rozumienie sytuacji drogowej i przewidywanie zamiarów innych, po planowanie trajektorii i precyzyjne sterowanie. Po drodze wyjaśniamy, jak działa autonomiczny samochód bez kierowcy, jakie ma ograniczenia i dokąd zmierza technologia.
W skrócie: jak działa autonomiczny samochód bez kierowcy?
Na wysokim poziomie cykl decyzyjny przypomina pętlę OODA (Observe–Orient–Decide–Act):
- Observe (Obserwuj): kamery, radar, LIDAR i inne czujniki zbierają surowe dane.
- Orient (Orientuj): system lokalizacji i mapy HD dopasowują auto do pasów, skrzyżowań i semantyki drogi; fuzja sensoryczna buduje spójną, 3D reprezentację otoczenia.
- Decide (Decyduj): moduły rozumienia sceny i predykcji zachowań oceniają ryzyko, a planer wybiera manewr i wyznacza trajektorię.
- Act (Działaj): sterowanie przekłada trajektorię na ruchy kierownicy, hamulca i gazu przez układy drive-by-wire.
Całość powtarza się co 20–100 milisekund. Tak, auto „myśli” szybko – i nieprzerwanie.
Co to znaczy, że maszyna „rozumie” drogę?
Rozumienie to w praktyce złożona reprezentacja świata: siatka zajętości (occupancy grid), widok z góry (BEV), zmapowane pasy, obiekty i ich prędkości, a także niepewności pomiarów. Wewnętrzny stan obejmuje:
- Topologię drogi: pasy, zjazdy, pobocza, przejścia dla pieszych, wyspy rozdzielające.
- Mobilne obiekty: pojazdy, rowerzyści, piesi, hulajnogi – z torem i prędkością.
- Sygnały i reguły: światła, znaki, ograniczenia prędkości, pierwszeństwa.
- Kontekst i intencje: zamiary innych (np. włączony kierunkowskaz, zwalnianie przed skrętem), prawdopodobne scenariusze w najbliższych sekundach.
W tym obrazie auto ocenia ryzyko i wybiera bezpieczne, komfortowe zachowanie zgodne z przepisami. To sedno odpowiedzi na pytanie, jak działa autonomiczny samochód bez kierowcy w ruchu miejskim pełnym niepewności.
Percepcja: zmysły samochodu
Kamery
Kamery dostarczają bogatych informacji wizualnych: linie pasów, światła sygnalizacji, znaki, kolory świateł stopu, gesty pieszych. Sieci neuronowe (np. segmentacja semantyczna, detekcja obiektów) zamieniają piksele na klasy i pozycje obiektów. Wady? Czułość na warunki pogodowe i oświetlenie, oślepienie słońcem, noc, deszcz.
- Zalety: wysoka rozdzielczość, bogata semantyka, relatywnie niski koszt.
- Wyzwania: głębia z pojedynczej kamery bywa niepewna; wymagania obliczeniowe dla sieci CNN/Transformer.
Radar
Radar mierzy odległość i prędkość (efekt Dopplera), działa dobrze w deszczu i mgle, ale ma mniejszą rozdzielczość kątową. Idealny do stabilnego śledzenia pojazdów i ostrzegania przed kolizją. Najnowsze radary 4D poprawiają rozdzielczość, umożliwiając lepszą fuzję z kamerami.
LIDAR
LIDAR skanuje otoczenie wiązkami laserowymi, tworząc chmurę punktów 3D. Dostarcza precyzyjnego modelu geometrii – krawężniki, kształty pojazdów, pieszych. Wady to koszt i wrażliwość na zabrudzenia, ale rosnąca miniaturyzacja i solid-state obniżają bariery.
Czujniki uzupełniające: IMU, GPS, ultradźwięki
IMU mierzy przyspieszenia i prędkości kątowe, GPS/RTK zapewnia globalne pozycjonowanie, a ultradźwięki pomagają w manewrach niskiej prędkości. Odometria (z kół) i żyroskopy stabilizują pozycję między aktualizacjami GPS.
Fuzja sensoryczna
Każdy czujnik ma słabości. System łączy ich dane metodami statystycznymi (filtry Kalmana, filtry cząsteczkowe, Bayesowska fuzja), budując spójną mapę zajętości i listę obiektów. Dzięki temu auto zachowuje „percepcję” również wtedy, gdy jeden ze zmysłów chwilowo zawodzi (np. kamera oślepiona słońcem, radar przysłonięty).
Lokalizacja i mapy HD
Mapy wysokiej rozdzielczości
Mapy HD zawierają milimetrowe szczegóły: przebieg pasów, pozycje znaków, krawężniki, geometrię skrzyżowań, strefy parkowania, priorytety i reguły manewrów. Nie są to zwykłe mapy nawigacji – to semantyczny model infrastruktury drogowej, często warstwowy (geometria, reguły, lokalne ograniczenia).
Map matching i SLAM
Samochód dopasowuje się do mapy (map matching) na podstawie czujników i chmury punktów LIDAR, wykorzystując SLAM (jednoczesna lokalizacja i mapowanie) lub localization-only na mapie uprzednio zbudowanej. Filtry łączą GPS, IMU i wizyjne śledzenie punktów (VIO), uzyskując precyzję sub-meter.
Co, gdy mapa jest nieaktualna?
Roboty drogowe, tymczasowe znaki, świeże malowanie – to codzienność. System wykrywa rozbieżności (np. linie pasów inne niż w mapie), podnosi niepewność lokalizacji i przełącza się na tryb bardziej defensywny. Dane o anomaliach trafiają do chmury, a aktualizacje są dystrybuowane over‑the‑air.
Rozumienie sceny i predykcja
Detekcja i śledzenie obiektów
Sieci neuronowe rozpoznają pojazdy, pieszych, rowerzystów, motocykle, zwierzęta. Asocjacja pomiędzy kolejnymi klatkami tworzy trajektorie. Reprezentacje BEV i transformatory ułatwiają łączenie danych z wielu kamer/radarów. Każdy obiekt ma stan (pozycja, prędkość, przyspieszenie) i niepewność.
Predykcja zachowań
System przewiduje kilka możliwych przyszłych torów ruchu (multi‑modal prediction) dla każdego uczestnika, z prawdopodobieństwami. Czynniki: kierunkowskazy, pozycja w pasie, ograniczenia infrastruktury, historia ruchu. To klucz, aby zrozumieć, jak działa autonomiczny samochód bez kierowcy na zatłoczonym skrzyżowaniu: nie ma jednej przyszłości, są scenariusze.
Ocena ryzyka i intencji
Ryzyko liczy się w czasie i przestrzeni: time‑to‑collision, odległość boczna, pola bezpieczeństwa, reguły pierwszeństwa. Auto przyznaje „koszty” różnym zachowaniom (komfort, zgodność z przepisami, efektywność) i wybiera kompromis minimalizujący ryzyko oraz dyskomfort pasażerów.
Planowanie manewrów i trajektorii
Planowanie zachowania
Najpierw zapada decyzja wysokiego poziomu: jechać prosto, wyprzedzić, zmienić pas, ustąpić pierwszeństwa, zatrzymać się. Stosuje się mieszaniny reguł (prawo o ruchu drogowym), automatów stanów (FSM), metod probabilistycznych (POMDP) i heurystyk bezpieczeństwa. Wpływają na to też ograniczenia geometrii z mapy HD.
Planowanie trajektorii
Po wyborze manewru planer wyznacza gładką, dynamicznie wykonalną trajektorię z ograniczeniami przyspieszeń i komfortu. Popularne są metody: krzywe polinomialne, optymalizacja w przestrzeni Freneta, A*/Hybrid‑A* dla manewrów parkingowych, a w czasie rzeczywistym MPC (Model Predictive Control) rozwiązujący problem w horyzoncie kilku sekund.
Sterowanie i wykonanie
Sterowanie tłumaczy punkty trajektorii na komendy układu kierowniczego, napędowego i hamulcowego. PID lub MPC koryguje odchylenia na podstawie odczytów żyroskopu i prędkości kół. W tle pracują systemy stabilizacji toru jazdy, kontroli trakcji i monitorowania temperatur hamulców – to wszystko, aby trajektoria była nie tylko teoretycznie poprawna, ale i praktycznie wykonalna.
Architektura oprogramowania i sprzęt
Komputery pokładowe
Serce systemu stanowią GPU/NPU do głębokiego uczenia i CPU czasu rzeczywistego. Dane z czujników trafiają przez Ethernet automotive, a biblioteki percepcji i planowania korzystają z akceleracji tensorowej. Krytyczne ścieżki działają z deterministycznymi opóźnieniami (RT).
Middleware i komunikacja
Wymiana informacji między modułami odbywa się przez middleware (np. ROS 2, DDS) o gwarantowanej jakości usług. Niskopoziomowe sterowanie i diagnostyka jadą po magistralach CAN/FlexRay. Architektura jest rozdzielona: separacja domen bezpieczeństwa (ASIL) i komfortu.
Redundancja i bezpieczeństwo funkcjonalne
Standard ISO 26262 i poziomy ASIL określają wymagania na niezawodność. Krytyczne czujniki (zasilanie, sterowanie hamulcami) są zduplikowane, a oprogramowanie ma ścieżki fail‑safe i fail‑operational. Gdy coś pójdzie nie tak, system bezpiecznie się zatrzymuje lub kontynuuje w trybie ograniczonym.
Bezpieczeństwo i sytuacje graniczne
Edge cases, czyli trudne przypadki
Deszcz odbijający się od asfaltu, nieczytelne malowanie, pieszy zza furgonetki, sygnały od regulującego ruchem policjanta – to sytuacje graniczne. System uczy się na bazie rzadkich zdarzeń z floty i symulacji, dodaje heurystyki konserwatywne (np. creeping przed wjazdem na skrzyżowanie o ograniczonej widoczności), a w razie wątpliwości wybiera bezpieczeństwo ponad płynność.
Walidacja: od symulacji do miasta
Autonomiczna jazda przechodzi wieloetapowe testy: miliony scenariuszy w symulatorach, pętle na torach zamkniętych, jazdy w ruchu publicznym pod nadzorem. Dane telemetryczne i nagrania z czujników służą ciągłemu doskonaleniu percepcji i planowania. Tak właśnie w praktyce doskonali się to, jak działa autonomiczny samochód bez kierowcy w realnych warunkach.
Tryby awaryjne
W razie utraty zaufania do percepcji, problemów z lokalizacją lub usterki, auto przechodzi w tryb minimalnego ryzyka: włącza awaryjne, zjeżdża na pobocze, redukuje prędkość do zatrzymania. Jeżeli architektura jest fail‑operational, utrzymuje podstawowe funkcje do bezpiecznego dojazdu do zatoki.
Etyka, prawo, odpowiedzialność
Przepisy i homologacja
Regulacje ewoluują: poziomy autonomii SAE, lokalne przepisy testów na drogach publicznych, wymagania raportowania zdarzeń. Odpowiedzialność przechodzi z kierowcy na operatora floty lub producenta, zwłaszcza w usługach robotaxi. Mapy geofencingu definiują, gdzie system może działać w trybie bez kierowcy.
Prywatność i cyberbezpieczeństwo
Autonomiczne auta to komputery na kołach. Dane wideo, telemetria, logi i aktualizacje over‑the‑air wymagają szyfrowania, uwierzytelniania i ciągłych testów penetracyjnych. Interfejsy V2X (pojazd‑infrastruktura) zwiększają możliwości, ale też powierzchnię ataku – stąd izolacja domen i monitorowanie anomalii.
Interfejs z pasażerami i otoczeniem
Zaufanie i komfort
Pasażer musi rozumieć decyzje auta. Pomagają wizualizacje trasy na ekranach, łagodne przyspieszenia, przewidywalność manewrów i komunikaty głosowe. Komfort ogranicza też maksymalne przyspieszenia boczne i gwałtowne hamowania, a planowanie preferuje płynność.
Komunikacja z niechronionymi uczestnikami
Brak kontaktu wzrokowego kierowcy rekompensują lampy sygnalizacyjne, wyświetlacze z przodu (np. „przechodź”), a przede wszystkim zachowanie: wyraźne spowolnienie przed przejściem, utrzymanie odstępu, nieagresywne ruszanie.
Uczenie maszynowe: jak auto zdobywa „doświadczenie”
Dane, etykietowanie, trening
Modele percepcji i predykcji uczą się na gigantycznych zbiorach. Etykietowanie łączy pracę ludzi i modelu wspomagającego (active learning). Trening korzysta z klastrów GPU, a wyniki są weryfikowane na zestawach walidacyjnych odzwierciedlających rzadkie zdarzenia.
Uczenie w pętli (ML‑Ops dla AV)
Pipeline wygląda tak: zbierz przypadki – zweryfikuj i otaguj – doucz model – zwaliduj regresje – wdroż A/B w ograniczonym obszarze – monitoruj metryki bezpieczeństwa. To właśnie operacyjny wymiar tego, jak działa autonomiczny samochód bez kierowcy w produkcji.
Generalizacja i niepewność
Modele muszą działać w nowych miastach, porach roku i kulturach drogowych. Szacowanie niepewności (ensemblowanie, Monte Carlo dropout) informuje planery, by podejmowały ostrożniejsze decyzje przy słabym sygnale.
Od decyzji do ruchu: szczegóły sterowania
Modele dynamiki i ograniczenia
Auto uwzględnia ograniczenia: maksymalne kąty skrętu, tarcie opon, przechyły nadwozia, długość zestawu (dla vanów). MPC wykorzystuje model pojazdu, minimalizując błąd śledzenia, zużycie energii i dyskomfort.
Współpraca z systemami bezpieczeństwa
ABS, ESC i systemy antypoślizgowe współdziałają ze sterowaniem autonomicznym. W razie nagłego hamowania moduł planowania może „oddać” kontrolę do warstwy bezpieczeństwa, aby skrócić reaktywność do absolutnego minimum.
Przykładowy scenariusz: skrzyżowanie bez świateł
Jak wygląda cykl, gdy auto dojeżdża do skrzyżowania równorzędnego?
- Percepcja: wykrywa znaki, krawędzie jezdni, inne pojazdy zbliżające się z lewej i prawej; ocenia widoczność.
- Lokalizacja: dopasowuje pozycję do mapy HD i ustala pierwszeństwo/reguły.
- Predykcja: przewiduje, że pojazd z lewej zwalnia i prawdopodobnie ustąpi; pieszy przy przejściu spogląda w telefon – ryzyko wejścia opóźnione, ale niezerowe.
- Decyzja: powolny creep do linii widoczności, gotowość do zatrzymania.
- Trajektoria: krótka, płynna sekwencja punktów z limitem przyspieszeń.
- Sterowanie: stabilizacja toru, utrzymanie komfortu, marginesy bezpieczeństwa.
Ten schemat – z modyfikacjami – powtarza się dla złożonych rond, remontów czy zatorów. To konkretna ilustracja tego, jak działa autonomiczny samochód bez kierowcy w dynamicznej scenerii.
Eksploatacja i utrzymanie floty
Monitorowanie zdrowia systemu
Floty bez kierowcy wymagają zdalnego nadzoru: status czujników, temperatury, błędy oprogramowania, jakość lokalizacji. Operatorzy mogą autoryzować objazdy, kontaktować się z pasażerami i inicjować zjazd do bazy.
Aktualizacje i regresje
Wersje oprogramowania są wdrażane stopniowo, z obserwacją metryk (interwencje, ostre hamowania, skargi pasażerów). Każda zmiana algorytmów percepcji czy planowania przechodzi testy regresyjne w symulacji i na torach.
Granice i możliwości technologii
Silne strony
- Konsekwencja: brak rozproszenia uwagi, zmęczenia, jazda według reguł.
- Percepcja 360°: czujniki widzą tam, gdzie ludzkie oko nie sięga.
- Dane i uczenie: system uczy się z doświadczeń całej floty, nie tylko jednego kierowcy.
Ograniczenia
- Niekonwencjonalne sytuacje: remonty, nietypowe znaki, zachowania innych poza normą.
- Pogoda i warunki: śnieg zakrywający pasy, intensywna mgła, błoto na czujnikach.
- Złożoność prawna i społeczna: akceptacja, odpowiedzialność, etyka.
Przyszłość: od geofencingu do powszechności
Robotaxi i logistyka
Najpierw geofencing – ściśle zdefiniowane obszary o wysokiej jakości map i przewidywalności. Tam rozwijają się usługi robotaxi i autonomicznego dostarczania przesyłek. Z czasem obszary rosną, a modele lepiej generalizują do nowych miast.
Współpraca z infrastrukturą
V2X i inteligentne skrzyżowania wysyłają fazy sygnalizacji, ostrzeżenia o zagrożeniach, priorytety dla pojazdów uprzywilejowanych. To dodatkowy kanał, który poprawia płynność i bezpieczeństwo – i jeszcze precyzyjniej domyka pętlę tego, jak działa autonomiczny samochód bez kierowcy na poziomie ekosystemu.
FAQ: krótkie odpowiedzi na najczęstsze pytania
Czy auto bez kierowcy uczy się w trakcie jazdy?
W trybie produkcyjnym – zwykle nie bezpośrednio. Dane są zbierane, a uczenie odbywa się offline; dopiero po weryfikacji trafia jako aktualizacja OTA.
Co decyduje, że auto zatrzyma się „bo tak”?
Gdy konfidencja percepcji/lokalizacji spada poniżej progu, reguła bezpieczeństwa wymusza defensywne zachowanie (redukcja prędkości, zatrzymanie, hazard).
Dlaczego różne firmy wybierają różne zestawy czujników?
To kompromis koszt–bezpieczeństwo–złożoność. Niektórzy stawiają na kamery + radar i uczenie end‑to‑end; inni dodają LIDAR dla geometrii 3D i większej redundancji.
Podsumowanie: wnętrze „mózgu” autonomicznej jazdy
Auto bez kierowcy to system systemów. Czujniki dostarczają dane, mapy HD i lokalizacja osadzają je w kontekście, percepcja i predykcja tłumaczą otoczenie na ryzyka i scenariusze, a planery i sterowanie przekuwają to w płynny ruch. Zrozumienie, jak działa autonomiczny samochód bez kierowcy, zaczyna się od tej pętli – powtarzanej setki razy na sekundę, ugruntowanej w standardach bezpieczeństwa i karmionej danymi z realnego świata. Dzięki temu maszyna potrafi „myśleć” wystarczająco dobrze, by bezpiecznie dowieźć pasażerów z punktu A do B – dziś w wybranych strefach, jutro na coraz większej części dróg.
Dodatkowe zasoby i pojęcia
- Fuzja sensoryczna: łączenie danych z kamer, radarów, LIDAR‑u, IMU.
- SLAM: jednoczesna lokalizacja i mapowanie.
- MPC/PID: algorytmy sterowania trajektorią.
- Mapy HD: szczegółowa semantyka dróg i reguł.
- V2X: łączność pojazd‑pojazd/infrastruktura.
Esencja: od pikseli i chmury punktów do decyzji i ruchu prowadzi spójny łańcuch algorytmów. To właśnie kwintesencja tego, jak działa autonomiczny samochód bez kierowcy – nie magia, lecz inżynieria na najwyższym poziomie.
Zobacz również